CAN(Controller Area Network)とは、リアルタイム·アプリケーション向けのシリアル通信で、優れたデータ通信速度とエラー検出能力を持つ車載向けの多重通信である。
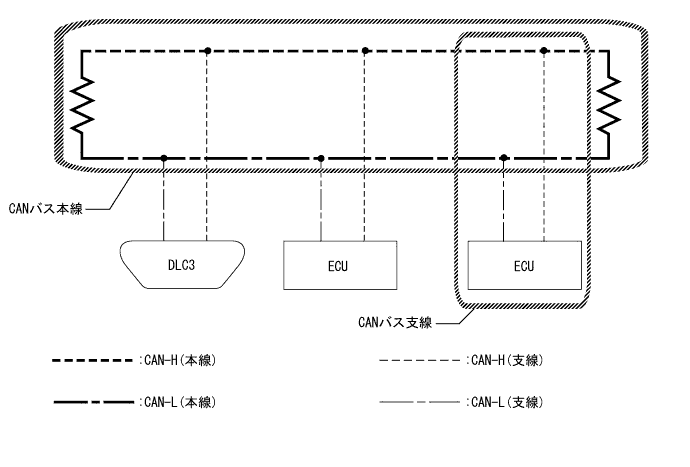
CANはCAN-H、CAN-Lの2本の線を1対とし、差動電圧(2本の信号線にはベースとなる電圧を加えており、通信時に電位差を発生させる)にて通信を実施している。
車両には多くのECU(センサ)が装備されているが、それらは単独で作動しているわけではなく、CAN通信を利用し、他のECU(センサ)と情報を共有して連携しながら作動している。
CAN通信の本線には、通信伝達に必要な抵抗が2個入っている。
